多链路聚合低时延可靠 UDP 赋能具身机器人实景落地
时间:2026-11-16 15:59:47
随着具身智能加速走向实景应用,机器人不再只是单机执行设备,而是需要持续和云端交互、实时感知环境、具备安全兜底能力的智能体。稳定、低时延的数据传输,已经成为制约具身机器人规模化落地的关键瓶颈。乾元通基于时隙感知的原生UDP流内包粒度多链路调度聚合技术打造的低时延高可靠通信方案,精准匹配具身机器人三大核心通信需求。
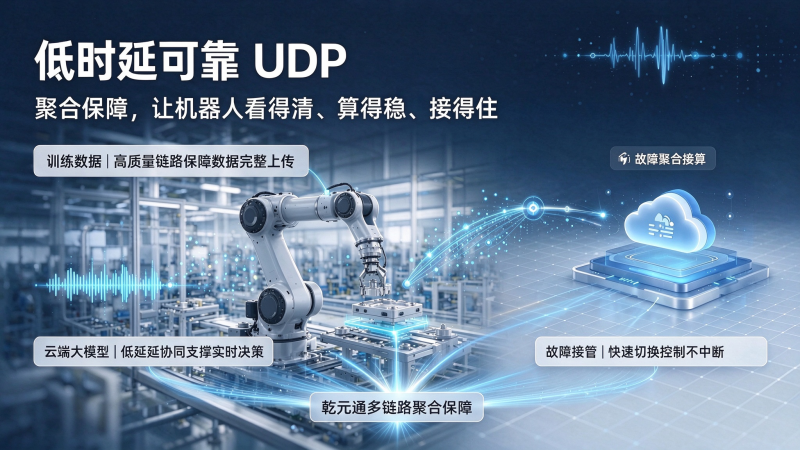
机器人训练阶段,海量图像、力控、激光雷达等感知数据需要持续回传。训练数据集的质量直接决定模型效果,丢包、抖动、时延波动都会造成数据失真,影响模型收敛精度。高质量传输链路,保障传感器原始数据完整、有序上传,为算法迭代提供可靠的数据源泉。
面对复杂环境任务,具身机器人本地算力有限,大量决策、规划、推理任务依赖云端大模型实时运算。机器人持续向云端上传环境感知信息,云端下发运动控制指令,双向交互对时延极其敏感。一旦通信卡顿,机器人动作滞后,极易出现作业偏差。稳定的通信通道,支撑云端大模型和机器人端侧高效协同,实现复杂场景下的智能决策。
工业、巡检等场景环境复杂,网络信号波动、单链路中断风险客观存在。故障接管是机器人安全运行的最后一道防线。当主链路异常时,系统需要毫秒级切换,快速接管控制指令,及时制动、避险,杜绝安全事故。通信链路的可靠性,直接决定故障兜底机制能否生效。
单链路通信很难同时兼顾低时延、高可靠与抗干扰能力。多链路聚合技术,将多路通信链路融合调度,配合低时延可靠 UDP 协议,在保障 UDP 原生低时延优势的同时,通过链路冗余、数据包分片与动态调度,降低丢包、抵御信号突变。
一套方案同时覆盖训练数据采集、云端大模型协同、故障安全接管三大场景需求,兼顾传输效率与通信稳定性。从算法训练到现场作业,从正常运行到异常应急,为具身机器人构建一条持续可靠的通信大动脉,助力具身智能实景场景稳步落地。