具身智能云端协同场景下低时延网络通信的必要性论证
时间:2026-11-20 09:03:06
具身智能区别于纯文本、图像类大模型,核心特征是在真实物理世界中运行感知—决策—行动闭环。当前通用具身智能面临端侧算力、功耗、模型泛化能力的硬约束,仅依靠本体本地推理难以处理大量分布外(OOD)开放场景,因此行业普遍采用端侧小脑+云端大脑的云边协同架构。在该架构中,云端承担两类职能:一类是离线训练、数据复盘、模型下发、高层任务拆解等非实时工作;另一类是针对OOD难例、动态突发场景的实时规划兜底以及远程遥操作。后者深度绑定机器人当下的物理动作闭环,低时延、低抖动网络不是优化项,而是该类云端协同模式能够成立的前置必要条件。一旦脱离低时延保障,云端实时辅助决策将失去价值,甚至引入碰撞、失控等安全风险。本文从物理闭环约束、OOD兜底机制、安全边界、人机遥操作等维度,论证低时延通信不可替代的必要性。
一、引言
以人形机器人、灵巧操作机器人为代表的通用具身智能,目标是在非结构化、开放环境中完成多样化物理操作任务。特斯拉FSD代表的“云端训练、端侧推理”路线,在任务域收敛的自动驾驶场景取得成功,但无法直接迁移到通用具身智能:通用具身需要应对无穷多物体、多变布局、自由自然语言指令。受限于机器人本体电池供电、散热、成本限制,端侧无法长期部署完整版VLA、世界模型等高算力模型;经过量化蒸馏后的轻量化模型,仅在训练分布内(ID)场景稳定,面对分布外场景置信度大幅衰减,极易操作失败。
为弥补端侧泛化短板,业界引入云端大模型作为协同大脑。但云协同天然存在一个关键分叉:非实时后台任务对时延不敏感;而参与实时动作闭环的云端推理,高度依赖网络时效,公网时延与抖动是绕不开的工程瓶颈,低时延通信的必要性,根源来自物理世界本身的动态特性,而非通信技术选型偏好。
二、物理闭环的固有约束:感知快照具备有效期(Deadline)
机器人上传至云端的图像、点云、位姿信息,本质是某一瞬间的环境快照。物理世界持续动态变化:机器人自身不断移动,物体可能被触碰、遮挡,障碍物随机闯入。网络传输带来的往返时延,会造成云端推理依据的信息和真实环境出现时间偏差。
每一份云端输出的抓取轨迹、局部避障策略,都带有明确的有效期(deadline)。该指令是发给本地控制器、用于接下来一小段时间执行的参考目标。灵巧抓取、动态避障等精细操作的有效窗口通常仅几十毫秒。当往返时延超过阈值,云端返回规划结果时,目标物体位置、机器人姿态已经改变,这份规划直接失效,无法用于本次动作闭环。
相比平均时延,时延抖动的危害更加突出。稳定的固定时延可被控制器预测、适配;随机跳变的时延会造成指令时序错乱、后发先至,旧指令覆盖新指令,直接引发动作漂移。TCP协议的重传、队头阻塞机制会持续转发已经过期的报文,放大抖动风险,无法适配该场景。因此面向这条实时链路,必须采用UDP overlay、多链路冗余、deadline感知调度等方案,核心目标就是守住时延红线。
核心论证:物理状态随时间持续漂移,决定了云端决策不能基于过时信息。只要云端要参与当前这一轮动作规划,低时延就是硬性前提,没有低时延,云端输出的规划本身就失去了可行性。
三、OOD兜底机制的成立,必须依托低时延通信
引入云端实时大脑最核心的目的,就是解决端侧模型的OOD短板。端侧模型会对自身推理结果做置信度评估,当识别到陌生物体、特殊遮挡、极端光照等分布外场景,判定自身无法可靠完成任务时,触发兜底流程:上传感知快照,请求云端大模型输出动作方案。
兜底的核心诉求,是挽救当前这一次动作,而不是为下一次尝试提供参考。兜底的价值在于应急:在危险发生前及时给出可行策略。如果网络时延高、返回滞后,等云端的规划送达时,风险场景已经演化、事故已经发生,兜底完全失去意义。
这里存在一个固有矛盾:恰恰是OOD陌生场景,机器人最需要云端辅助;但弱网、高时延环境下,这个兜底能力最先失效。云端再强的大模型能力,也无法穿越时间、修正基于过时快照的决策。换言之,OOD实时兜底机制,在逻辑上和低时延通信绑定;没有低时延,兜底架构只是纸面设计,无法落地生效。
四、遥操作与人机协同闭环,对低时延存在刚性刚需
多数具身智能系统同时搭载自主模式与遥操作模式。遥操作是重要的落地路径:由人在远端完成精细装配、复杂操作,并同步采集演示数据用于模型训练。遥操作是“人眼感知—下发指令—机器人动作”的人机闭环。
当往返时延超过100ms,操作者会明显感知到动作滞后,形成视觉反馈和机器人动作的错位:操作者看到即将碰撞,但停止指令还在网络中传输。这种滞后会大幅提升操作难度,精细灵巧操作、力反馈交互几乎无法开展。低时延、低抖动是保障人机闭环稳定、安全的基础,不存在折中空间。
五、结论
低时延通信不是具身智能的通用标配,而是云端实时协同路线的必要条件。
具身智能的本质是智能与物理世界的持续交互,物理世界不会等待网络。只要我们选择用云端大模型实时弥补端侧泛化短板,用于OOD难例应急规划、动态场景闭环、远程精细遥操作,就绕不开低时延约束。端侧硬件、模型压缩技术持续进步,长期来看会有更多能力下沉本体,降低对云端实时推理的依赖;但在通用具身模型成熟之前,云协同是主流方案,低时延通信承载的是整个实时兜底体系的生命线。没有低时延,云端算力再强,也无法参与当下的物理闭环,云端实时辅助的必要性不复存在。
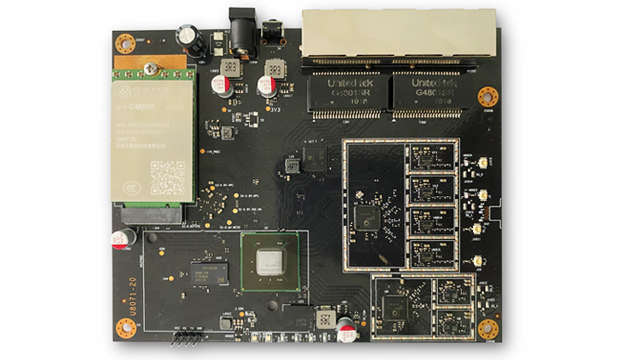
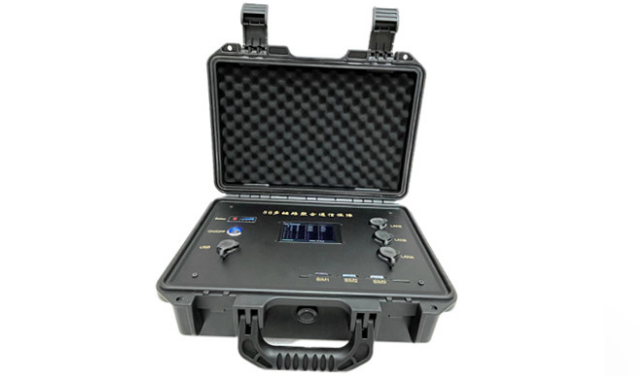
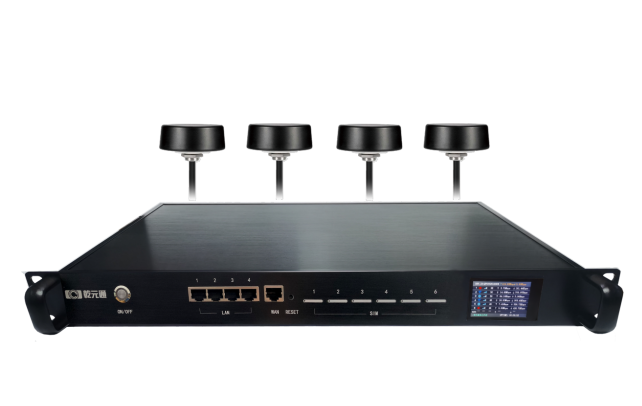
乾元通的解决方案可以很好的解决这些痛点,无论是强网还是弱网,时延控制p90可落在base+15ms以内,这样的时延控制水平,足可以让机器人在绝大多数时间内大胆的使用云端大脑,只把超低时延的业务放在端侧,因而可大幅提升设备的智能水平,同时降低端侧的初装成本。