解决无人车远程操控痛点:高可靠低时延聚合组网方案
时间:2026-09-18 15:07:33
随着无人车在园区巡检、矿山作业、特种场景落地应用,远程接管已经成为保障无人驾驶安全运行的关键兜底手段。很多项目实践中发现,无人车本体感知、算法已经成熟,但通信链路波动、时延抖动、单链路断连,往往成为远程接管失效的最大隐患。一旦网络卡顿、信号中断,后台操作人员无法实时获取车辆画面与状态数据,下达的控制指令延迟丢失,极易引发安全风险。
普通单条 5G 链路很容易受遮挡、干扰、基站拥塞影响,信号时好时坏,很难持续满足无人车远程接管对于低时延、高可靠的硬性要求。单一公网链路,在矿山、厂区、野外等复杂环境,经常出现信号盲区,根本无法支撑不间断的远程控制业务。
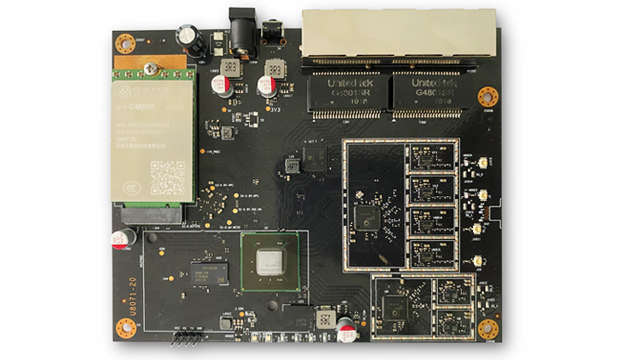
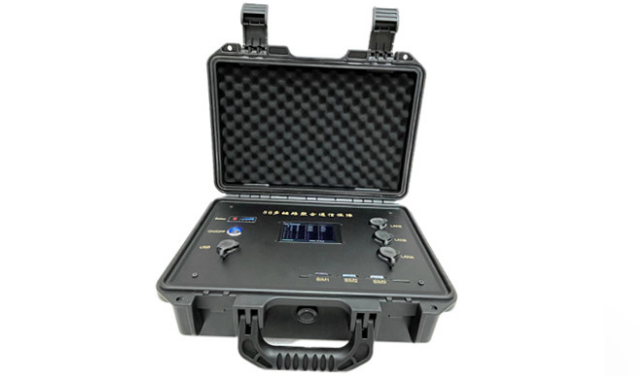
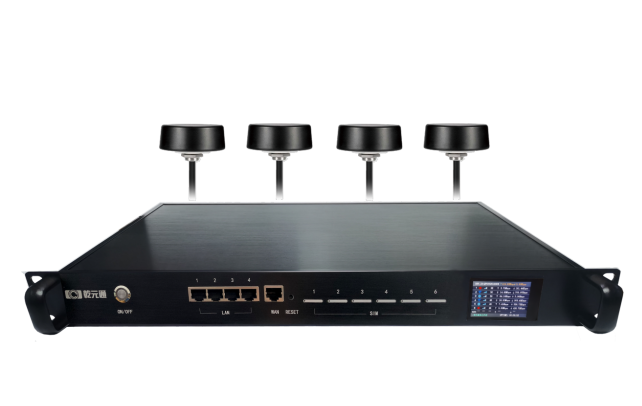
乾元通多链路聚合网关,存量链路直接利旧,最大限度利用网络,不再依赖某一条通信通道。聚合方案不以时延换带宽,设备对多条链路做实时预调度,单条链路发生掉线、信号衰减时,不会出现业务中断。
针对无人车远程接管核心诉求,重点压低控制指令传输时延,抑制时延抖动,保证操控指令下行、车载视频回传双向链路稳定。即使部分链路受山体、建筑遮挡干扰,其余可用链路可以持续承载业务,实现链路冗余兜底,避免远程接管失灵。
同时支持SDK适配,可对接车载终端、车载摄像头,兼容现有无人车系统,不用大规模改动原有设备架构,降低项目改造成本。无论是矿区无人运输、园区巡检车,还是特种作业无人平台,都可以搭建一套更高可靠、更低时延的通信传输底座。
无人车远程接管,安全底线在于通信,决定了失控时刻能不能安全接管。多链路聚合通信,让远程操控做到看得见、控得住、不断联。