告别实验室理想网络,真实场景下具身智能远程操控怎么干?
时间:2026-09-21 14:54:34
人形机器人、巡检机器人快速迭代,算法与本体能力持续突破,但复杂环境下网络抖动、链路瞬断、时延波动,成为远程操控走向产业落地的最大阻碍。异构多链路聚合通信,为具身智能远控提供高可靠、低抖动的网络底座。
近期行业动作不断,WAIC、世界机器人大会上多款人形机器人公开演示遥操、动捕、复杂环境作业;多篇行业研究指出,远程操控不是全自主的过渡方案,而是具备独立商业价值的落地模式,广泛应用在高危巡检、应急处置、工业作业、特种勘探等场景,把操作人员隔离在安全后台,由机器人奔赴复杂现场执行任务。
但大量项目在现场实施阶段遇到现实难题。实验室环境下,单路 5G、WiFi 可以满足操控需求;一旦来到野外、厂区、矿山、隧道等真实非结构化场景,建筑山体遮挡、基站拥塞、信号切换,会带来时延抖动、瞬时丢包,严重时直接断链失控。
对于具身智能远程操控,通信有两道硬性门槛:一方面下行需要超低时延下发控制指令,保证机械臂、行走机构动作跟手;另一方面上行要回传多路 4K 视觉画面、传感器点云数据,大上行带宽不能缩水。一旦时延抖动超标,不仅画面卡顿,还会带来操控眩晕、动作错位,直接带来安全风险。
单纯依靠运营商公网切片、单条 5G 链路,很难兼顾移动性、弱网抗干扰、低时延三重诉求。公网切片受地理覆盖限制,在无基站的野外环境无法生效;单链路一旦被遮挡,没有备份通道兜底,远程接管直接失效。
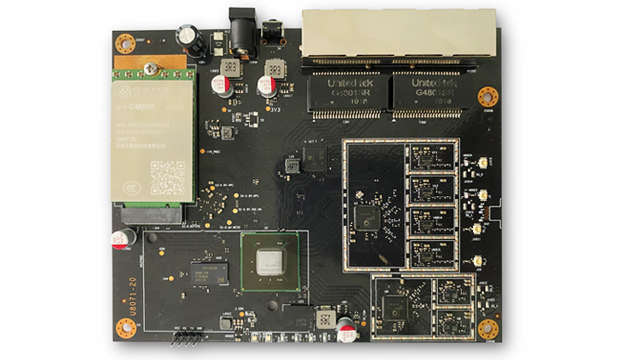
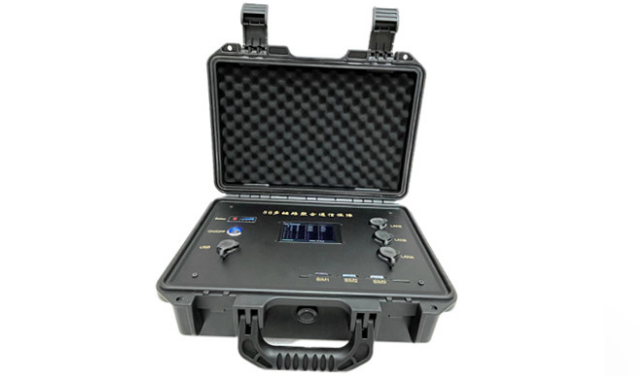
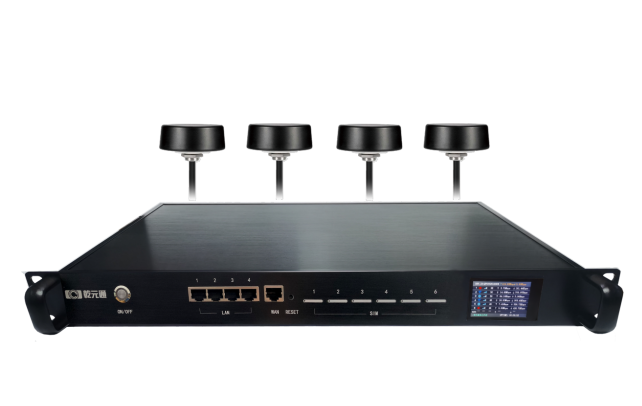
青岛乾元通异构多链路聚合方案,面向具身智能远程操控场景做专项优化,打通 5G/4G 蜂窝、专网、WiFi、卫星等异构链路,多条链路并行工作、互为冗余备份,不把业务绑定在某一条通道上。
基于自研 QMP‑UDP 时隙感知包粒度调度技术,摒弃 MP‑QUIC 二次开发路线,在链路动态变化场景下抑制时延抖动;最大限度聚合可用链路,不会出现操控中断、画面冻结,实现 “断链不中断业务”。
同时支持硬件网关与轻量化 SDK 两种交付形态:硬件网关适配车载、便携机器人,可直接对接存量摄像头、电台,利旧现有设备;SDK 软件方案无需改动硬件终端,直接集成进机器人系统内部,复用终端本身多网卡资源,适配批量规模化部署需求。
在矿山巡检机器人、应急人形机器人、野外无人载具远程接管场景中,这套方案解决移动遮挡带来的通信风险,既保障高清感知数据大上行回传,又守住控制指令低时延可靠下发的安全底线,补齐具身智能从实验室走向真实产业现场的通信短板。欢迎具身智能、特种机器人项目,预约技术演示。